 Eteo
Tyngdepunkt, nyttelast og bakkeeffekt på drone
Når du endrer vekt eller balanse på en drone, endrer du også hvordan motorer, batteri og luftstrøm oppfører seg. Lær tyngdepunkt, bakkeeffekt og virvelringtilstand for A2-prøven.
Finn frem i artikkelen
Dronens flygeytelse avhenger ikke bare av hva den veier, men også av hvor vekten er plassert og hvordan luften beveger seg rundt propellene. Et forskjøvet tyngdepunkt tvinger enkelte motorer til å jobbe hardt allerede i rolig sveving, mens bakkeeffekt og rask vertikal nedstigning endrer løftet når du minst venter det. Dette hører rett inn under fagområdet dronens flygeytelse i pensumet for A2 droneeksamen.
Tyngdepunkt (CG) og skjev motorbelastning
Tyngdepunktet (ofte forkortet CG for Center of Gravity) er balansepunktet for dronens samlede masse. På en vanlig multirotor er rammen, batteriet og kameraet konstruert slik at tyngdepunktet ligger midt mellom motorene. Da leverer alle motorene omtrent lik kraft for å holde dronen i ro.
Monterer du ekstrautstyr – for eksempel et strobelys, en søkelykt, en sporingsbrikke eller et annet kamera – utenfor senterlinjen, forskyves tyngdepunktet. Flygekontrolleren kompenserer automatisk ved å gi mer gass på motorene på den tunge siden og mindre gass på den lette siden, slik at dronen likevel ser vannrett ut i sveving.
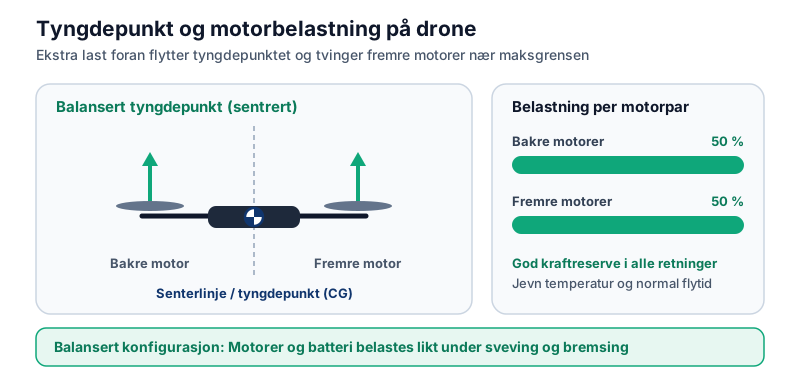
Problemet dukker opp når du møter et vindkast eller må bremse brått: motorene på den tunge siden jobber allerede nær maksgrensen og har lite kraft i reserve. Resultatet er varmgang i motorer og fartsregulatorer, kortere flytid og fare for at dronen tipper eller mister kontrollen. Les mer om motorenes belastning i motorer og ESC på drone.
Nyttelast, treghet og driftsgrenser
All nyttelast øker den samlede startmassen, og du må alltid holde deg under produsentens maksimale startvekt (MTOM). Selv godkjent ekstrautstyr gir merkbare endringer i lufta:
| Endring | Teknisk effekt | Konsekvens for fjernpiloten |
|---|---|---|
| Høyere totalvekt | Mer løft kreves kontinuerlig | Kortere flytid, raskere spenningsfall og tregere stigning |
| Forskjøvet tyngdepunkt | Enkelte motorer overbelastes | Mindre vindreserve, høyere varme og skjev respons |
| Økt vindfang (lys, fester, propellbeskyttere) | Større luftmotstand | Dronen krenger mer i sidevind og driver lettere |
| Høyere bevegelsesenergi | Større masse i fart | Lengre bremselengde og stoppavstand |
Husk også at uautoriserte modifikasjoner eller ugodkjent tilbehør kan gjøre at en C-merket drone mister sin godkjente klasse; se selvbygd og eldre drone uten C-merking.
Bakkeeffekt ved start og landing
Bakkeeffekt (ground effect) oppstår når dronen svever lavt over en fast overflate – typisk i en høyde som er mindre enn omtrent én til to propell- eller rotordiametre. Luftstrømmen propellene presser nedover bremses av bakken og danner en liten luftpute under dronen.
I praksis merker du bakkeeffekten på to måter:
- Ved start: Dronen krever mindre motorkraft helt nede ved bakken, men løftet faller litt idet du stiger ut av luftputen. Ta derfor av bestemt og kontrollert opp til omtrent en meters høyde i stedet for å «smyge» noen centimeter over bakken.
- Ved landing: Dronen kan kjennes litt urolig eller motvillig til å sette seg ned de siste desimetrene, særlig over hard asfalt eller betong. Hold en jevn nedstigning på et plant underlag; se landingsplass og takeoffpunkt.
Virvelringtilstand ved rask vertikal nedstigning
Når du senker en multirotor rett ned i stor fart, flyr dronen ned i sin egen turbulente nedvindsstrøm (downwash). Det kan skape en virvelringtilstand (vortex ring state), der luften sirkulerer rundt propelltuppene i stedet for å gi rent løft.
Tegnene er at dronen begynner å riste kraftig, vingler fra side til side og synker raskere selv om du gir mer gass. Løsningen er å styre dronen horisontalt ut av egen nedvind – fremover eller til siden – i stedet for å bare dra gasspaken rett opp. For å unngå tilstanden helt bør du alltid kombinere rask nedstigning med litt fart fremover eller i en slak spiral, særlig med tung last eller i tynn luft; se lufttrykk og høyde i fjellet.
Slik tester du en ny konfigurasjon
- Kontroller manualen for å se om ekstrautstyret er godkjent og ligger innenfor MTOM og tyngdepunktgrensene.
- Plasser lasten så nær senterlinjen som mulig, og fest kabler og fester slik at ingenting kan løsne eller dekke sensorer og kjøleåpninger.
- Gjør en lav prøvehover i rolig vær og langt fra folk. Lytt etter ujevn motorlyd, og kjenn om dronen driver eller reagerer tregere.
- Sjekk batteriforbruk og temperatur etter få minutter før du flyr lengre eller lenger bort.
Typisk A2-oppgave: Du fester et godkjent søkelys foran på en C2-drone. Totalvekten er fortsatt under 4 kg, men du merker at batteriet tappes fortere og at dronen bremser senere enn før. Hva må du endre i vurderingen i A2? Du må øke sikkerhetsmarginen til uinvolverte og hindringer, planlegge kortere returmargin og redusere farten – fordi minsteavstandene i 30- og 5-metersregelen er absolutte minimum, ikke nok når ytelsen er redusert.
Øv videre på A2-temaer i A2-spørsmål med forklaring, ta den gratis droneprøven eller utforsk hele teorioversikten for drone.
Kilder: EASAs Easy Access Rules, UAS.OPEN.030 om flygeytelse og Luftfartstilsynets droneregler.
Neste steg
Fortsett med gratis spørsmål til droneteori
Gå rett fra artikkelen til gratis spørsmål til droneteori og sjekk hva som faktisk sitter før du leser mer teori.
Prøv gratisLes videre
Mer fra Teori for droneeksamen
A1 drone: hvor nær folk kan du fly, og hvilken sikkerhetsavstand gjelder?
A1 har ingen fast meteravstand til folk. Reglene handler om hvem du flyr over, og avstanden må du velge selv ut fra høyde, fart og vind.
A1/A3 for drone: nettkurs, eksamen og pensum fag for fag
A1/A3 er grunnbeviset i åpen kategori. Her er kurset og prøven forklart, og pensumet delt opp i de ni fagområdene med lesestoff til hvert av dem.
A1/A3-spørsmål med fasit og forklaring
Test om du kan bruke teorien i nye situasjoner, med sju forklarte eksempler.
A2 droneeksamen: pensum og temaer du må kunne
A2-prøven bygger på A1/A3 og legger til tre fagområder. Her er hva hvert av dem handler om, hvilke vurderinger du bør kunne forklare, og øvelser du …